Результаты работы, поддержанной грантом Российского научного фонда (РНФ), опубликованы в журнале «Вестник ЮУрГУ» (прим. – Пресс-служба РНФ).
Большинство современных дронов построено по самолетной или вертолетной схеме. У них одинаковые недостатки: сильный шум, невысокая энергоэффективность и ограниченная маневренность. Птицы лишены этих проблем, поэтому интерес инженеров к орнитоптерам растет.
Крыло птицы одновременно опускается и поднимается, поворачивается вокруг своей оси, складывается и меняет форму. Такая динамика выходит за пределы применимости традиционных методов расчета. Разработчики обычно идут на упрощения: используют метод погруженных границ или перестраивают сетку под новое положение крыла. Оба подхода дают приближенное выполнение законов сохранения и ограничивают точность.
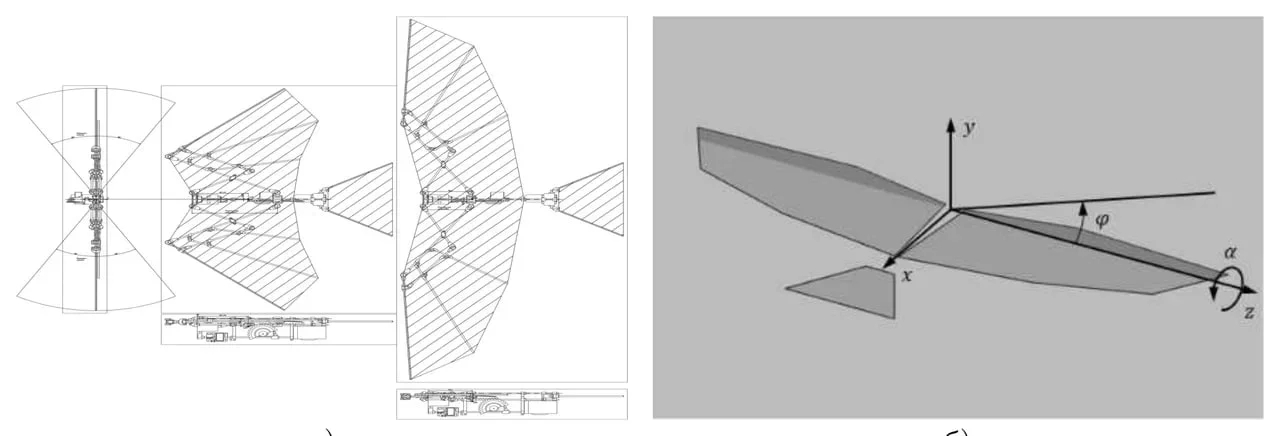
Источник: МФТИ
Специалисты применили деформируемые расчетные сетки. Сетка не перестраивается заново, а растягивается и сжимается вместе с крылом, сохраняя постоянное число ячеек. В их подходе физические законы сохранения выполняются точно.
Прототипом послужила механическая модель орнитоптера, разработанная в МФТИ. Крылья сделаны из непроницаемой ткани, натянутой на направляющие спицы, размах — 0,908 м. Это позволило заменить крылья поверхностями нулевой толщины, а корпус аппарата не рассматривать. Нулевая толщина исключила эффект Кноллера — Бетса, значит, любая полученная тяга обязана исключительно кинематике взмаха.
Сложное маховое движение свели к суперпозиции двух простых периодических вращений: взмаху с амплитудой 15 градусов и крутке с амплитудой 5–7 градусов. Скорость набегающего потока задали равной 20 м/с — примерно так летят мигрирующие утки и гуси.
«Птицы остаются для нас образцом энергоэффективности и маневренности, и чтобы приблизиться к ней, нужно понимать, какой вклад в силы дает каждый элемент взмаха. Теперь у нас есть расчетная модель, которая отвечает на этот вопрос количественно. Следующий шаг — параметрические исследования и оптимизация режимов махового движения для повышения эффективности полета модели», — Виктор Казанцев, заведующий лабораторией нейробиоморфных технологий МФТИ.
При частоте 4 Гц подъемная сила колебалась, но ее среднее значение совпадало с неподвижной моделью. Сопротивление лишь на коротком интервале становилось отрицательным. При частоте 8 Гц картина изменилась: средняя подъемная сила осталась прежней, а продольная сила поменяла знак — вместо сопротивления появилась тяга. Максимум тяги совпал с максимумом подъемной силы, оба экстремума пришлись на опускание крыла.
Увеличение угла атаки усилило тягу. А рост амплитуды крутки с 5 до 7 градусов, наоборот, уменьшил колебания подъемной силы, но на среднюю тягу повлиял слабо.
Общий вывод полезен для конструкторов. Симметричные колебания крыла почти не добавляют подъемной силы — ее обеспечивает угол атаки. Зато те же колебания дают продольную тягу. Это позволяет разделить задачи удержания высоты и поддержания скорости: первая решается подбором угла тангажа, вторая — частотой и углами взмахов. Метод деформируемых сеток для трехмерной задачи о машущем крыле применили впервые.
В исследовании участвовали коллеги из Центрального научно-исследовательского института робототехники и технической кибернетики (ЦНИИ РТК), Национального исследовательского Нижегородского государственного университета имени Н.И. Лобачевского (ННГУ) и Балтийского федерального университета имени Иммануила Канта (БФУ).